
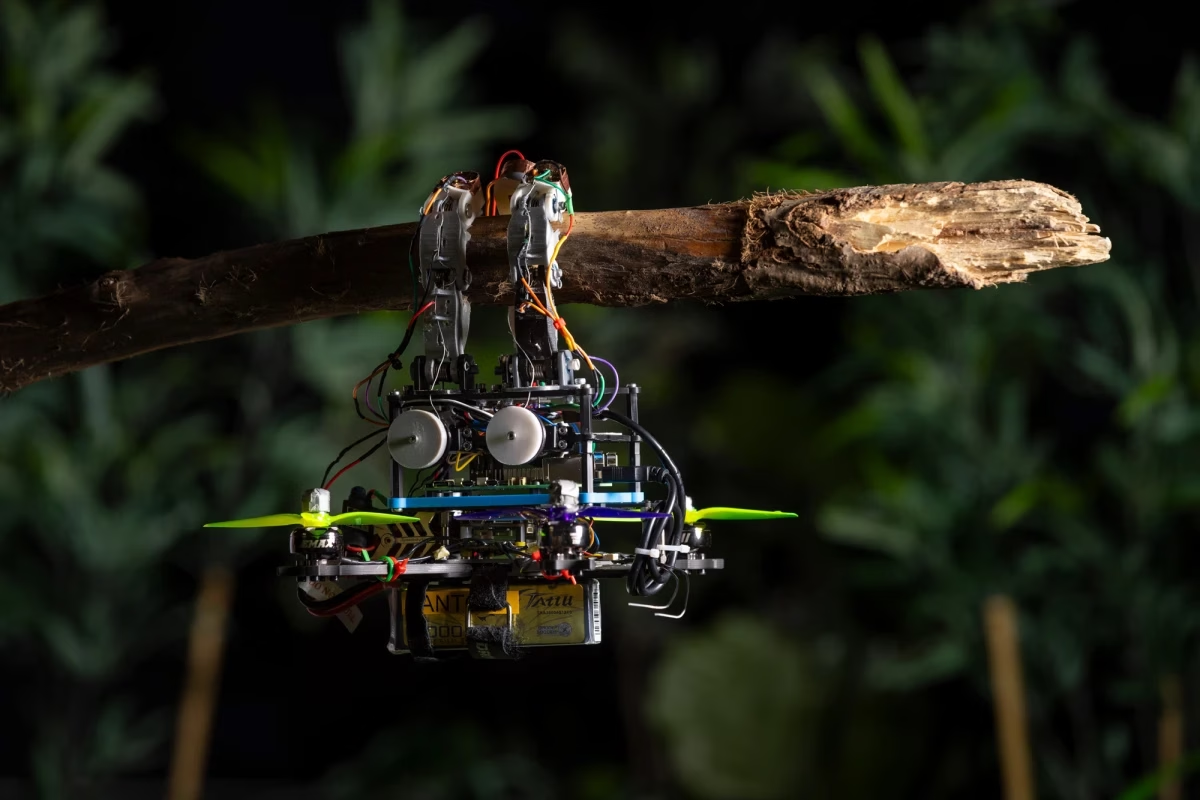
Посадити дрон на гілку набагато складніше, ніж здається. Листя заважає камерам, гілки рухаються, а постійне зависання в повітрі швидко розряджає батарею та лякає тварин. Вчені з Делфтського технічного університету вирішили проблему незвичайним способом — навчили дрон «відчувати» гілку.
Замість того щоб покладатися лише на камеру, прототип оснащений трьома гнучкими «пальцями». Кожен має по три сегменти та сенсори дотику, вбудовані в м’яку силіконову поверхню. Стаття про дослідження була опублікована в журналі Nature npj Robotics.
Спочатку камера приблизно визначає, де знаходиться гілка. Потім дрон простягає до неї свої «пальці» й починає буквально намацувати ціль. Коли один із дев’яти сенсорів торкається поверхні, система отримує сигнал і уточнює положення та орієнтацію гілки.

Принцип нагадує те, як людина шукає предмет руками в темряві. Окремий сенсор повідомляє лише «я щось відчуваю», але сукупність таких сигналів дозволяє дрону поступово скласти точнішу картину об’єкта.
Після контакту пальці обхоплюють гілку, фіксуються й утримують апарат. Спеціальні пружини дозволяють залишатися в такому положенні без додаткових витрат енергії.
Під час випробувань дрон успішно сідав на гілки більш ніж у 99% випадків. Причому система могла виправити навіть помилку початкової оцінки положення гілки до 60 сантиметрів. Дослідники не збираються повністю відмовлятися від камер. Ідея в іншому: поєднати зір і дотик, щоб дрон міг безпечніше сідати там, де його камери бачать недостатньо добре.
У майбутньому така технологія може стати особливо корисною для спостереження за дикою природою: дрон зможе тихо сісти на дерево, вимкнути двигуни й залишатися непомітним для тварин.